马上注册,结交更多好友,享用更多功能,让你轻松玩转社区
您需要 登录 才可以下载或查看,没有账号?立即注册
×
在自动驾驶系统中,传感器感知层的可靠性直接关系到车辆的安全与行驶效率。激光雷达(LiDAR)和摄像头(Camera)是当前自动驾驶平台上最常见的两种感知设备。它们各自拥有不同的工作原理和优势,也存在各自的局限性。最近有位小伙伴在文章留言区提了这么一个问题,那就是当两者在同一场景下出现感知结果不一致甚至相互冲突时,系统究竟应该“信任”哪一方的数据(相关阅读:纯视觉的自动驾驶会有哪些安全问题?)。非常感谢这位小伙伴的留言,今天智驾最前沿就和大家来聊聊这个话题。


是否会冲突? 在聊应该以哪个为准前,我们要先知道,激光雷达与车载摄像头是否会出现感知冲突的情况。可以明确的是,感知冲突一定会发生!激光雷达与摄像头常常会因为各自工作原理与环境适应性的差异而产生感知冲突。换言之,它们在同一时刻对同一目标给出的信息并非总是完全一致,而是有可能出现无法同步或判断不一致的情况。这种冲突并不意味着系统故障或安全失控,而是多传感器组合在面对复杂、动态的外界条件时,必然会遇到的信息“矛盾”。 夜间行驶时,摄像头受限于可见光照度,图像噪声明显增多,细节丢失严重,往往难以识别远处障碍物或车道线;与此同时,激光雷达仍能稳定地通过发射激光脉冲获取三维距离数据,准确绘制周围环境的空间结构。相反在雨天或积水路面上,激光雷达的激光信号可能被水面反射或散射而产生虚假点云,误将水面或远处的反光物当作障碍物;而摄像头则凭借影像的明暗与纹理差异,更容易区分水面与实体障碍。这两类极端场景都说明,单一传感器在不同环境下的性能会出现较大波动,由此产生的冲突在所难免。 除了天气与光照的影响,传感器采样的时间同步与空间标定也会造成冲突。激光雷达与摄像头如果在采样时刻存在毫秒级别的偏差,或者在安装标定时的外参精度不够,投影到同一个坐标系后就会出现“位移”现象,使得系统认为它们检测到的是不同的物体。再加上车辆行驶速度越高,时间同步与空间对齐的误差就越容易被放大,从而进一步加剧了感知结果的不一致。 更为复杂的是遮挡与视角差异带来的冲突。某些目标在摄像头视野中可能被车辆A柱、侧镜或泥点部分遮挡,而激光雷达的点云却能绕过这些小障碍物无损捕捉目标轮廓;反之,如果目标表面具有高度吸光或透明特性,激光雷达回包信号微弱甚至丢失,这时摄像头的影像识别反而更加可靠。正是这类角度与材质上的差异,使得多传感器感知结果天然存在不一致。

应以哪个为准? 在聊应该以哪个为准前,需要先了解激光雷达和摄像头在感知方式上的根本差异。激光雷达通过激光脉冲测量与周围物体之间的距离,能够直接获得高精度的三维点云数据,对物体的空间位置和形状进行准确建模;而摄像头则是以可见光为媒介,根据捕捉到的图像信息,通过图像处理和神经网络算法来识别物体类别、车道线、交通标志等。简而言之,激光雷达擅长“量化”空间结构,摄像头擅长“识别”外观特征。 但任何一种传感器都不可能在所有环境条件下都保持完美性能。正如前文所述,激光雷达在遇到强反射面(如雨刷上的水膜、路面积水)或镜面玻璃时,可能会产生强烈的多路径反射,导致部分点云“跳点”或丢失;在强烈尘雾或大雪天气中,激光脉冲被气溶胶散射,使得探测距离和精度急剧下降。相对而言,摄像头在弱光甚至近乎漆黑的环境中,图像信噪比大幅降低,目标识别容易发生误检或漏检;遇到直射阳光或逆光照明时,影像会出现眩光和高反差区,也会严重影响算法对车道线和前方车辆的检测能力。 现阶段,多传感器融合(Sensor Fusion)技术被广泛应用,以期综合各方优势、弥补各自短板。当激光雷达和摄像头输出相互矛盾的信息时,融合算法需要在最短时间内做出“裁决”。常用的策略之一是基于置信度(Confidence)的加权融合,系统会为每一种传感器在当前环境下的感知结果计算一个可信度分值,根据该分值动态调整对各自数据的信任程度。比如在夜间或隧道内行驶时,摄像头的置信度会下降,而激光雷达的相对稳定性提升;在细小目标(如远处行人)的检测上,如果雷达点云稀疏,摄像头识别更可靠,其置信度会相应提高。 除了置信度加权之外,更高级的融合框架还会引入贝叶斯滤波、卡尔曼滤波等概率推理方法,将激光雷达和摄像头分别获得的测量值看作“观测”,在时间序列上进行平滑和预测,从而在感知结果产生偏差时,通过前一时刻和后续信息对冲突进行平滑化处理。这样既避免了突然抛弃某一传感器的所有数据,也提高了对动态目标跟踪的鲁棒性。 在具体实施时,系统架构往往分为“低层融合”和“高层融合”。低层融合通常发生在传感器原始数据阶段,将图像与点云投影到统一坐标系后进行像素或点级别的匹配;高层融合则在物**测结果或语义分割之后,将两个来源的检测框、分类标签和轨迹信息合并,以获得更高层次的认知。冲突判断往往在高层融合阶段进行,若两个检测结果在空间位置、速度或类别判断上出现显著差异,系统会触发冲突处理模块,进一步依据预设规则或学习模型进行最终判断。 再回到“当冲突发生时,应该以哪个数据为准”这个问题,其实并不存在“一刀切”的答案,而是要结合当时的环境条件和车辆当前的行驶状态。比如,当系统检测到前方是低反光或镜面材质的障碍物时,激光雷达的点云可能会产生明显畸变或空洞,此时就应更倚重摄像头的识别结果;而当前方处于夜间、强雾或强光环境中,摄像头的可用信息急剧减少,则应更多依赖激光雷达的距离测量。 为了保障安全,还需在自动驾驶系统设计中纳入“传感器健康监测”机制。该机制实时评估各传感器的数据质量,当发现某传感器持续输出异常信息或置信度长期偏低时,车辆会自动进入“降级模式”或“安全停车模式”,并在必要时发出警告提示,要求人工接管。这样既避免了在感知冲突时因误选而带来重大风险,也为整个自动驾驶平台的容错设计提供了最后一道防线。 除了技术层面的融合策略,在硬件配置时还要关注传感器的布局、校准和同步。LiDAR与摄像头之间的外参(位置和姿态关系)必须精确标定,否则即便融合算法再先进,也无法解决因为坐标映射不一致带来的固有偏差。此外,时间同步也至关重要,只有保证两者的采样时刻相差在毫秒级别,才能在高速行驶时避免因时间戳错位造成的物体“漂移”现象。 在未来的自动驾驶系统中,随着毫米波雷达、超声波传感器、惯性测量单元(IMU)等更多形式的传感器加入,感知平台将更加多元。但激光雷达与摄像头依然会是核心组合,如何在冲突时做出最优抉择,也将持续成为研究热点。相信随着深度学习与优化算法的不断进步,以及在大规模道路测试中积累的经验,融合层面的智能化水平会日益提升,从而为自动驾驶安全保驾护航。

最后的话 当激光雷达与摄像头感知出现冲突时,并不能简单地以某一方数据“绝对为准”,而应采用动态置信度加权、多层级概率融合、传感器健康监测等手段,结合当前环境与运行状态,做出最合理的决策。只有在系统设计之初就充分考虑各传感器的特性与局限,严格执行标定与同步,并构建完善的冲突处理逻辑,才能在千变万化的道路场景中,最大程度地保障自动驾驶车辆的安全与可靠。
| 
 [复制链接]


 闽公网安备35062302000276号 | 闽ICP备2024076463号-1 | 论坛技术支持QQ群171867948 | 论坛问题,充值问题请联系QQ1308068381


 再发某公司的PADS格式 PCB封装库全套共享
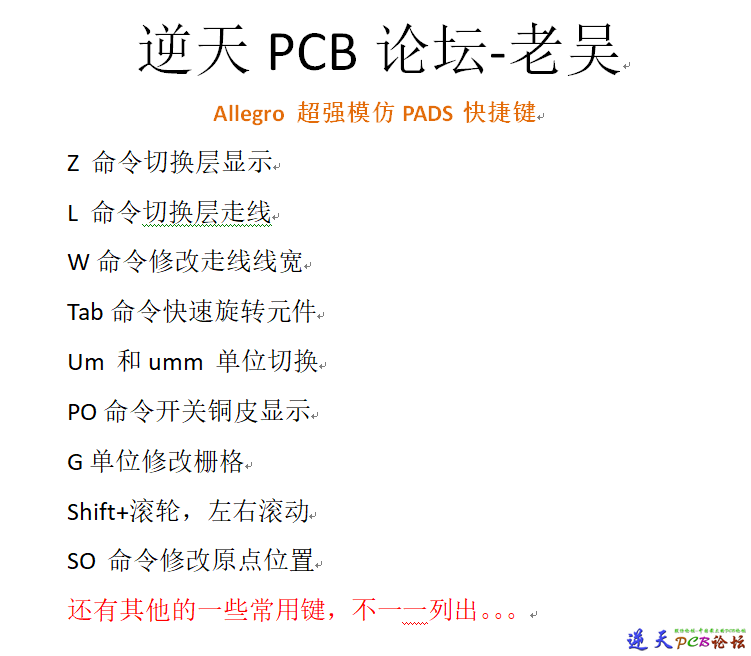 Allegro超强最全模仿PADS快捷键实现Z切换层
 AD格式RK3568 NVR PCB和原理图
 深圳思傲拓泳池机器人Sonar30产品完全解剖
 Mstar MSD3553NUA TSUMV56RU_QFP128 高清液
 先楫半导体HPM6800EVK_RevC挂一个DDR3 4层P
 74lvc245 + MC34063 +IR2104S +IR7843做的
 allegro羊皮卷
 8×16点阵VK16D33AA SSOP28抗噪/抗干扰LED
 intel英特尔I7电脑主板实战录像
 像这种自行车的雷达尾灯,用的雷达是超声波
 CS5926C这款降压充电管理IC,让超级电容充
 PCB Toolkit V8.43汉化版PCB参数计算神器
 微型太阳能板给微型锂电池充电的问题(资料
 XC7VX690T-2FFG1927I 芯片引脚扩展板测试板全部IO 引出到插件引脚
 欧冶半导体龙泉560 LQ560V200 AI SoC芯片车规自动驾驶SoC芯片邮票孔核心板PCB
 CN3765锂电池充电器
 单板计算机BeagleBone_Black 全套图纸—DSN、BRD、BOM
 S3C2440 Altium Designer - 6 Layer Dev. Board - PCB+SCH
 MT7986B(MT7986BC) +MT7975+MT7531 做的高端路由器PCB文件
 倍IMX291+Hi3516A


 发表于 2025-7-28 00:00
 发表于 2026-2-9 13:09


 发表于 2026-2-11 07:52